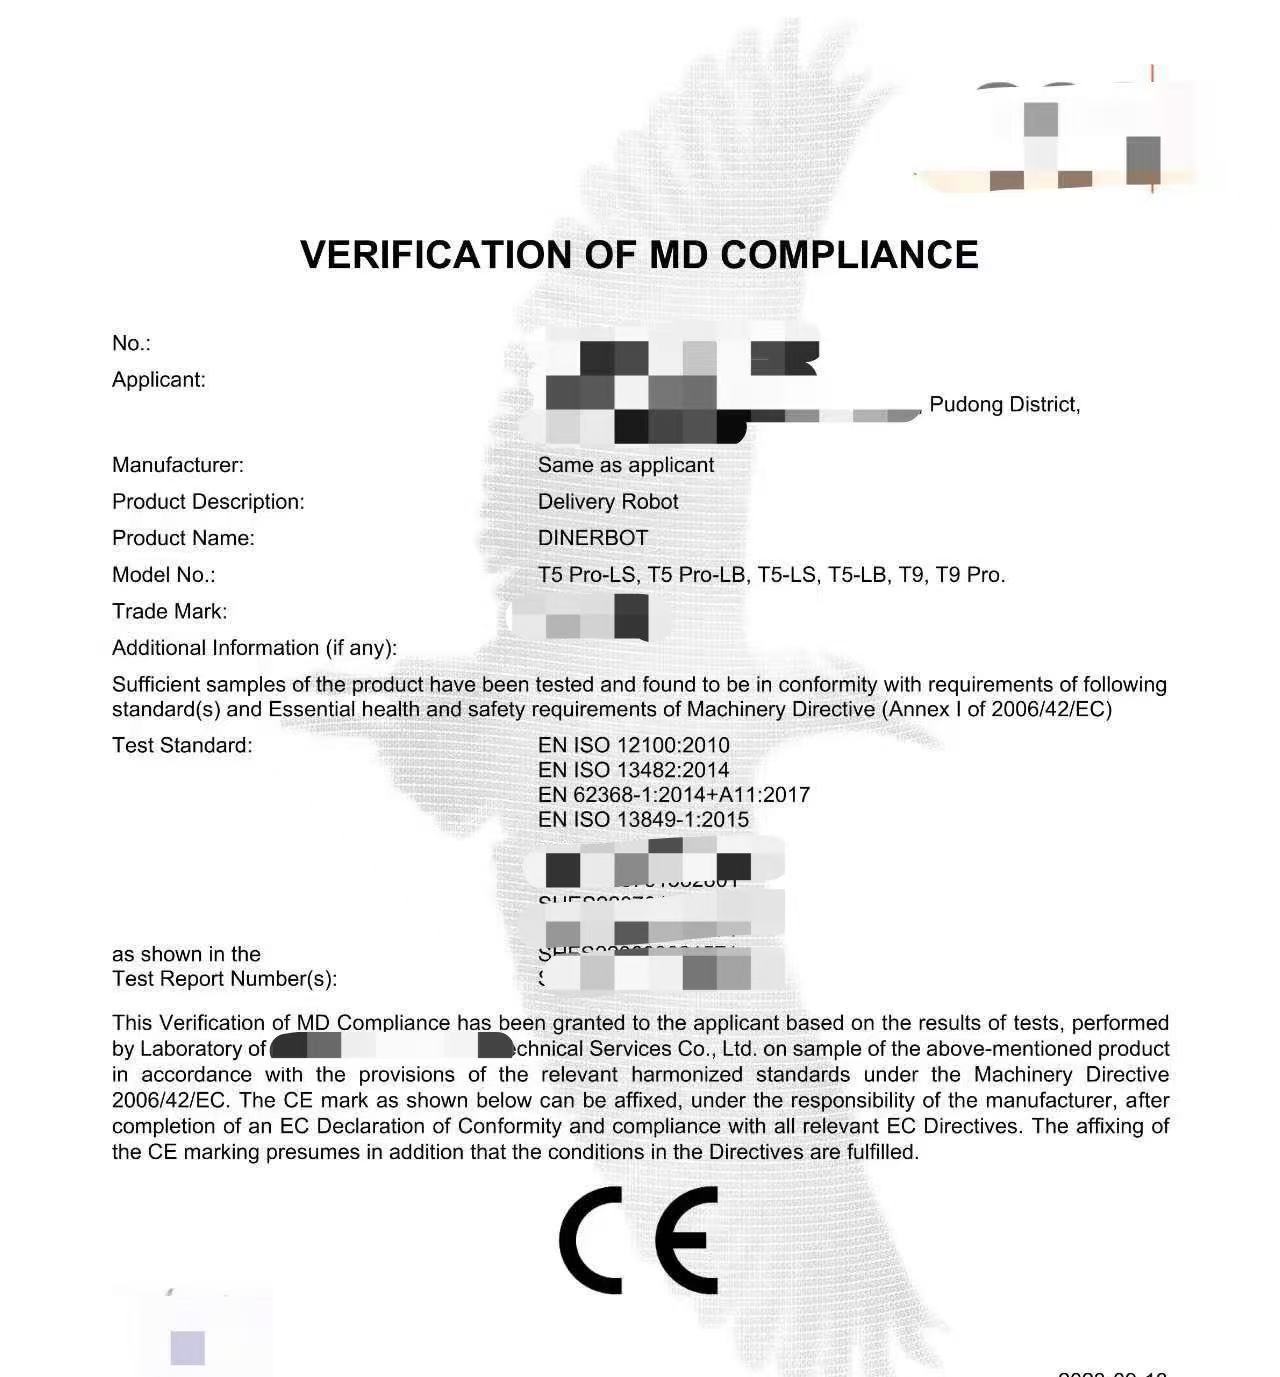
Test or certification item 测试或认证名称: ISO 13482 Robots and robotic devices — Safety requirements for personal care robots 机器人与机器人设备——个人护理机器人的安全要求
Test or certification info 测试和认证相关内容:
ISO 13482主要规定个人护理机器人的固有安全设计要求、防护措施以及使用信息要求,重点涉及以下三类机器人:
移动服务机器人(Mobile Servant Robot)
物理辅助机器人(Physical Assistant Robot)
载人机器人(Person Carrier Robot)
标准适用范围
ISO 13482主要适用于在陆地环境中运行的个人护理机器人。
标准不适用于以下类型的机器人:
运行速度超过20 km/h的机器人;
玩具机器人;
水下机器人及飞行机器人;
工业机器人;
作为医疗器械使用的机器人;
军事用途或公共执法用途的机器人。
个人护理机器人的分类及特点
ISO 13482根据机器人的主要功能和应用方式,将个人护理机器人划分为三种主要类型。不同类型的机器人在运行方式、人机交互形式和安全风险方面存在明显差异,因此需要采用不同的安全设计策略。
1.移动服务机器人
移动服务机器人主要用于执行日常服务任务,能够在家庭、公共场所或其他指定环境中自主或半自主移动。
典型应用包括:家庭清洁机器人;物品递送机器人;家庭服务机器人;公共场所引导及辅助机器人;室内自主移动服务设备。
这类机器人的主要特点是具有自主导航、环境感知、路径规划和运动控制能力。
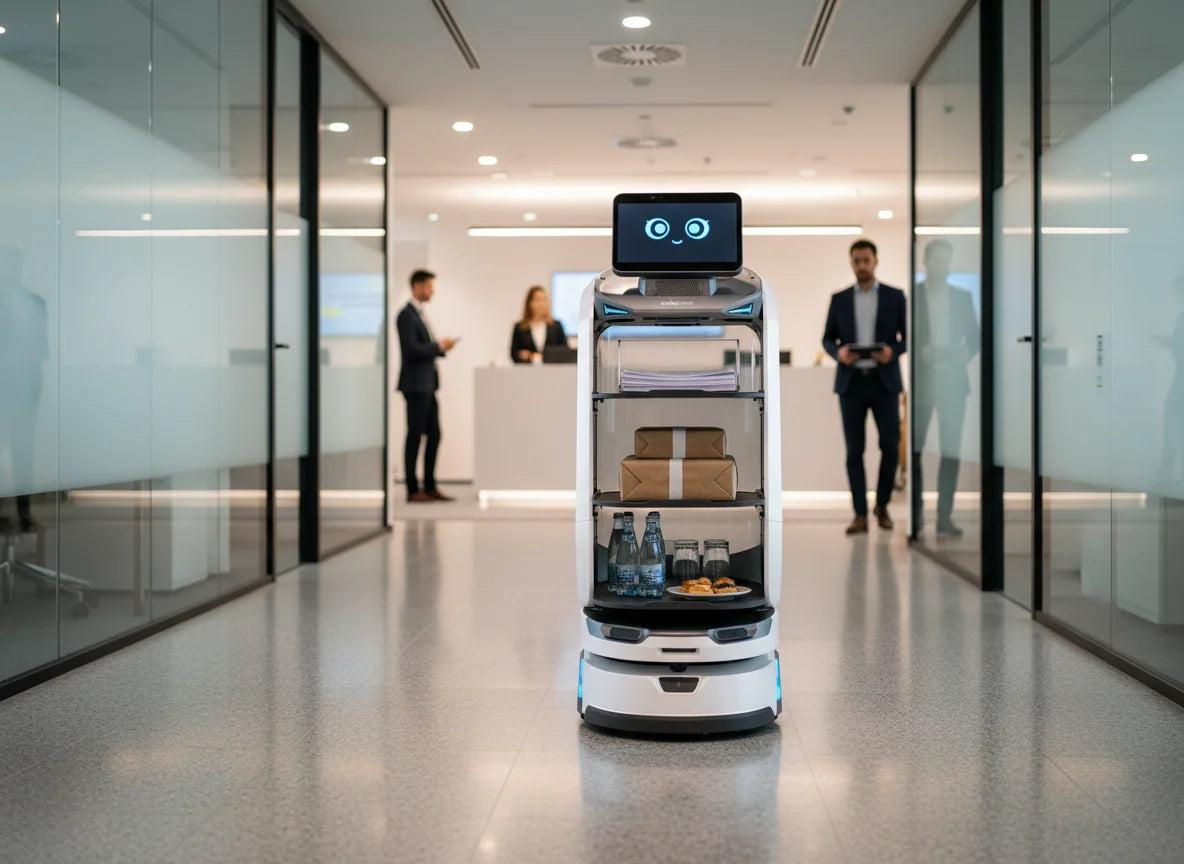
在实际运行过程中,机器人可能与人员、家具、墙壁及其他障碍物发生碰撞,因此需要重点关注移动速度、制动性能、障碍物检测、碰撞防护和紧急停止等安全问题。
2.物理辅助机器人
物理辅助机器人主要用于辅助人员完成身体活动、日常生活任务或其他需要身体支撑的操作。
典型应用包括:老年人辅助行走机器人;康复辅助机器人;人体运动辅助设备;穿戴式外骨骼机器人;人体搬运及辅助设备。
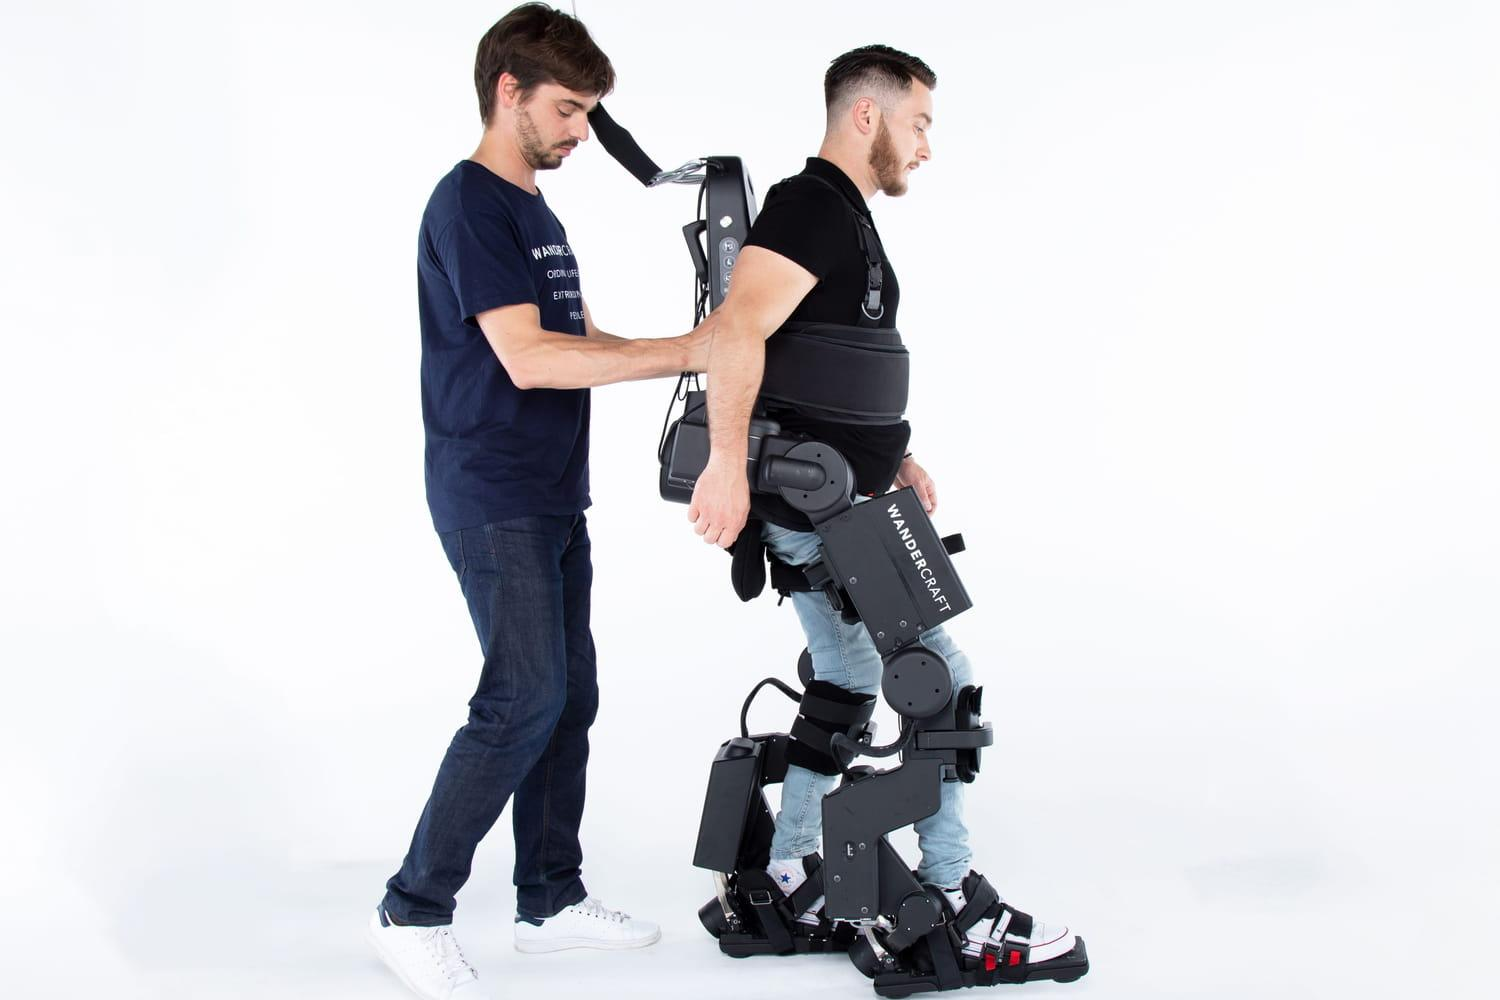
这类机器人通常与人体直接接触,部分设备还需要承受人体重量或提供持续的机械辅助力。
因此,其安全设计需要特别关注机械结构强度、作用力限制、运动控制精度、人体接触部位保护以及异常情况下的安全停止机制。
3.载人机器人
载人机器人主要用于承载人员,并通过自动或半自动控制实现人员的移动和运输。
典型应用包括:个人移动辅助机器人;智能轮椅;自动载人移动设备;老年人移动辅助机器人。
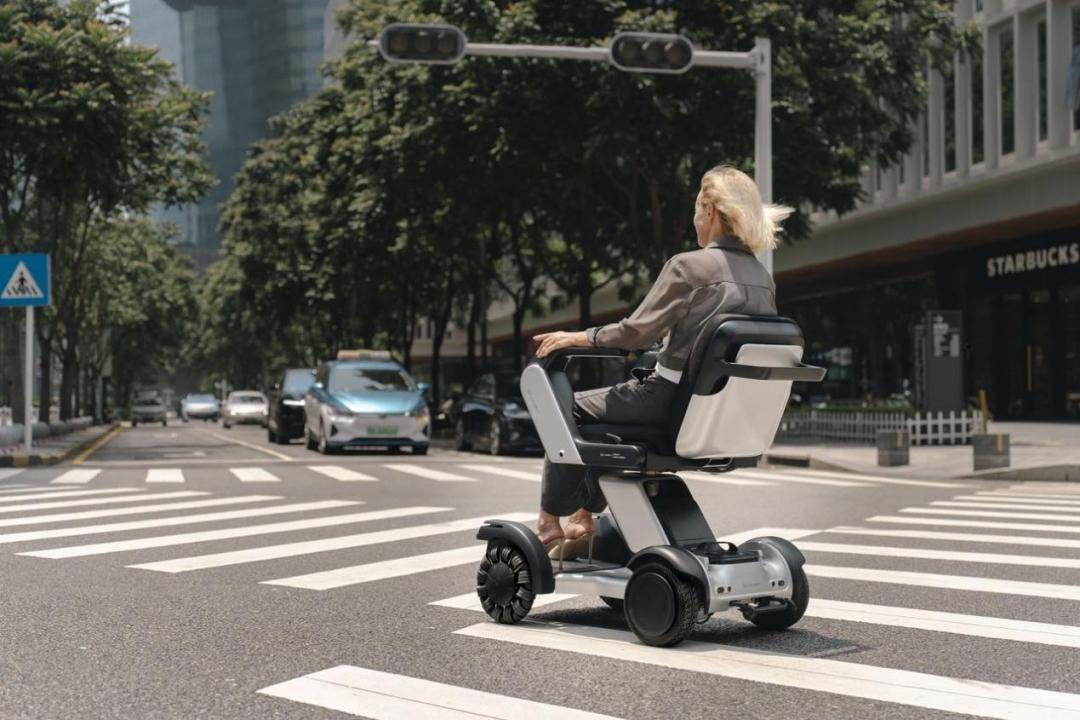
这类机器人涉及人员乘坐、移动、转向、加速、减速和停车等操作。
一旦发生控制失效、制动异常或机械结构故障,可能直接导致人员跌落、碰撞或其他伤害。
因此,载人机器人应重点考虑稳定性、制动能力、速度限制、乘坐安全、人员保护以及故障状态下的安全措施。
ISO 13482主要检测项目:
|
检测类别 |
主要检测内容 |
|
1. 风险评估 |
危险识别、风险分析、风险降低 |
|
2. 电池及电源安全 |
充电安全、储能系统、电源保护 |
|
3. 机械结构安全 |
外形结构、运动部件、防夹、防碰撞 |
|
4. 运动安全 |
速度、加速度、制动、停止距离 |
|
5. 碰撞及接触安全 |
碰撞检测、接触力、作用力控制 |
|
6. 控制系统安全 |
安全控制功能、故障响应、异常停止 |
|
7. 导航及定位安全 |
定位误差、导航错误、环境感知 |
|
8. 稳定性安全 |
倾覆风险、姿态控制、运行稳定性 |
|
9. 电磁及环境安全 |
静电、EMC、电磁干扰、环境条件 |
|
10. 人机交互安全 |
操作界面、启动、模式切换、人工控制 |
|
11. 耐久性安全 |
机械耐久、部件可靠性 |
|
12. 文件及标识检查 |
产品铭牌、用户手册、维修手册 |
1. 电池及电源安全检测
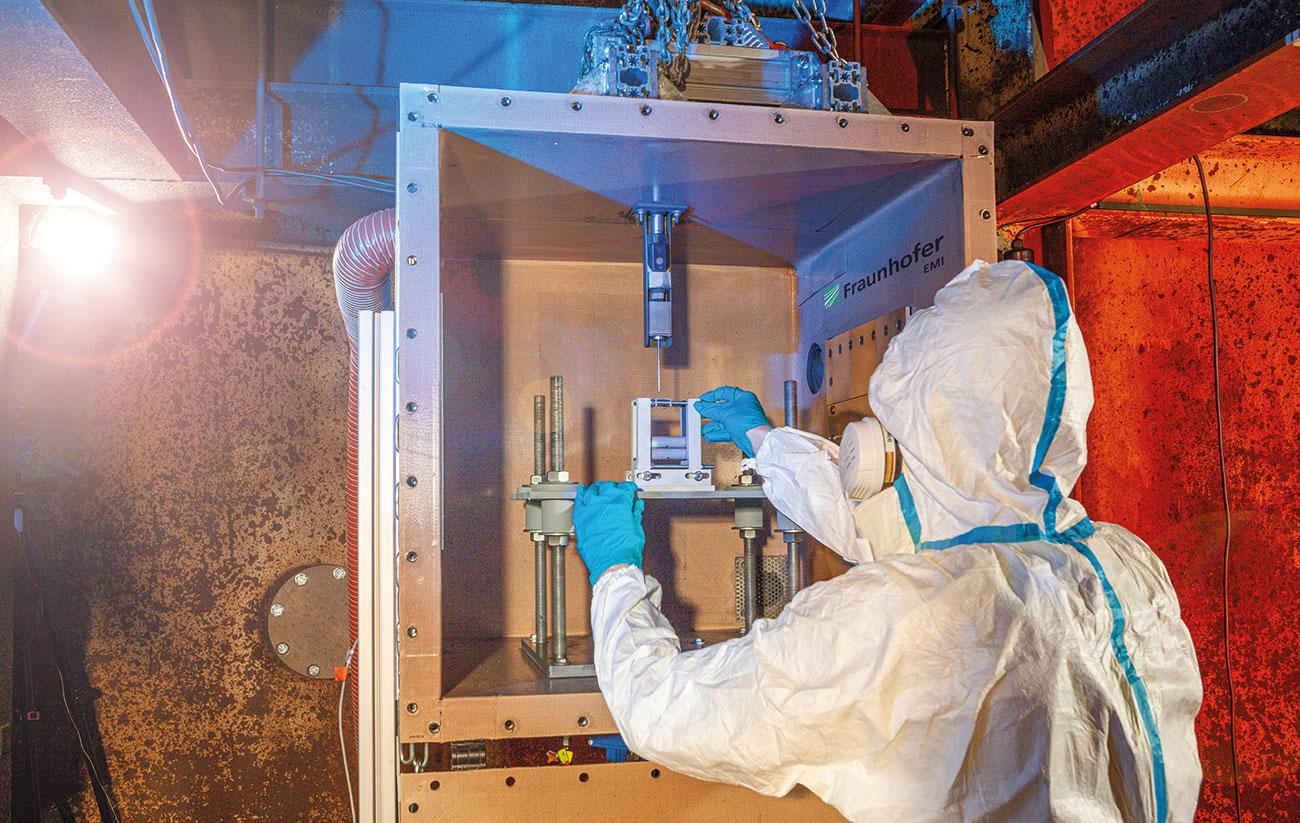
主要针对机器人电池、充电系统和能量供应系统开展安全检测。
|
检测项目 |
具体检测内容 |
|
充电安全 |
充电接口防触电、意外接触防护 |
|
电池保护 |
过充、过放、过流及过温保护 |
|
电源异常 |
电源中断、异常恢复及故障响应 |
|
储能安全 |
能量释放及储能部件安全 |
|
电气连接 |
电源线路、连接器及绝缘防护 |
重点验证机器人在正常充电、异常充电和电源故障情况下,是否能够有效避免人员受到伤害。
2. 机械结构安全检测
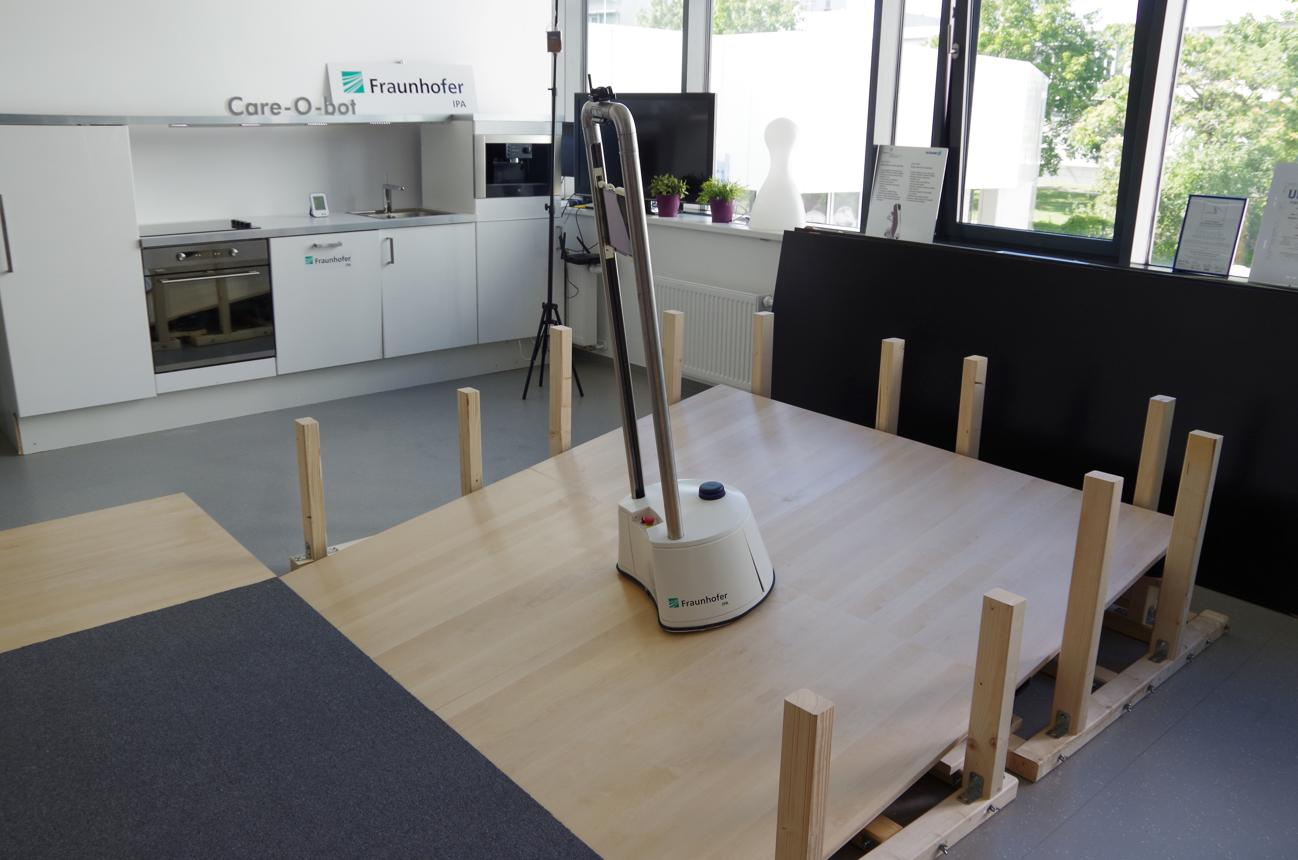
主要检查机器人外形、结构设计和运动部件是否存在机械危险。
主要检测内容:
外壳及结构件是否存在尖锐边缘;
机器人是否存在容易夹伤人体的结构;
运动部件是否具有必要的防护;
机械结构是否具有足够的强度;
机器人是否存在部件松脱或损坏风险;
是否存在人体接触危险区域。
重点关注机器人与人体接触的位置,以及机械运动过程中可能产生夹伤、挤压和碰撞的部位。
3. 运动速度及制动性能检测
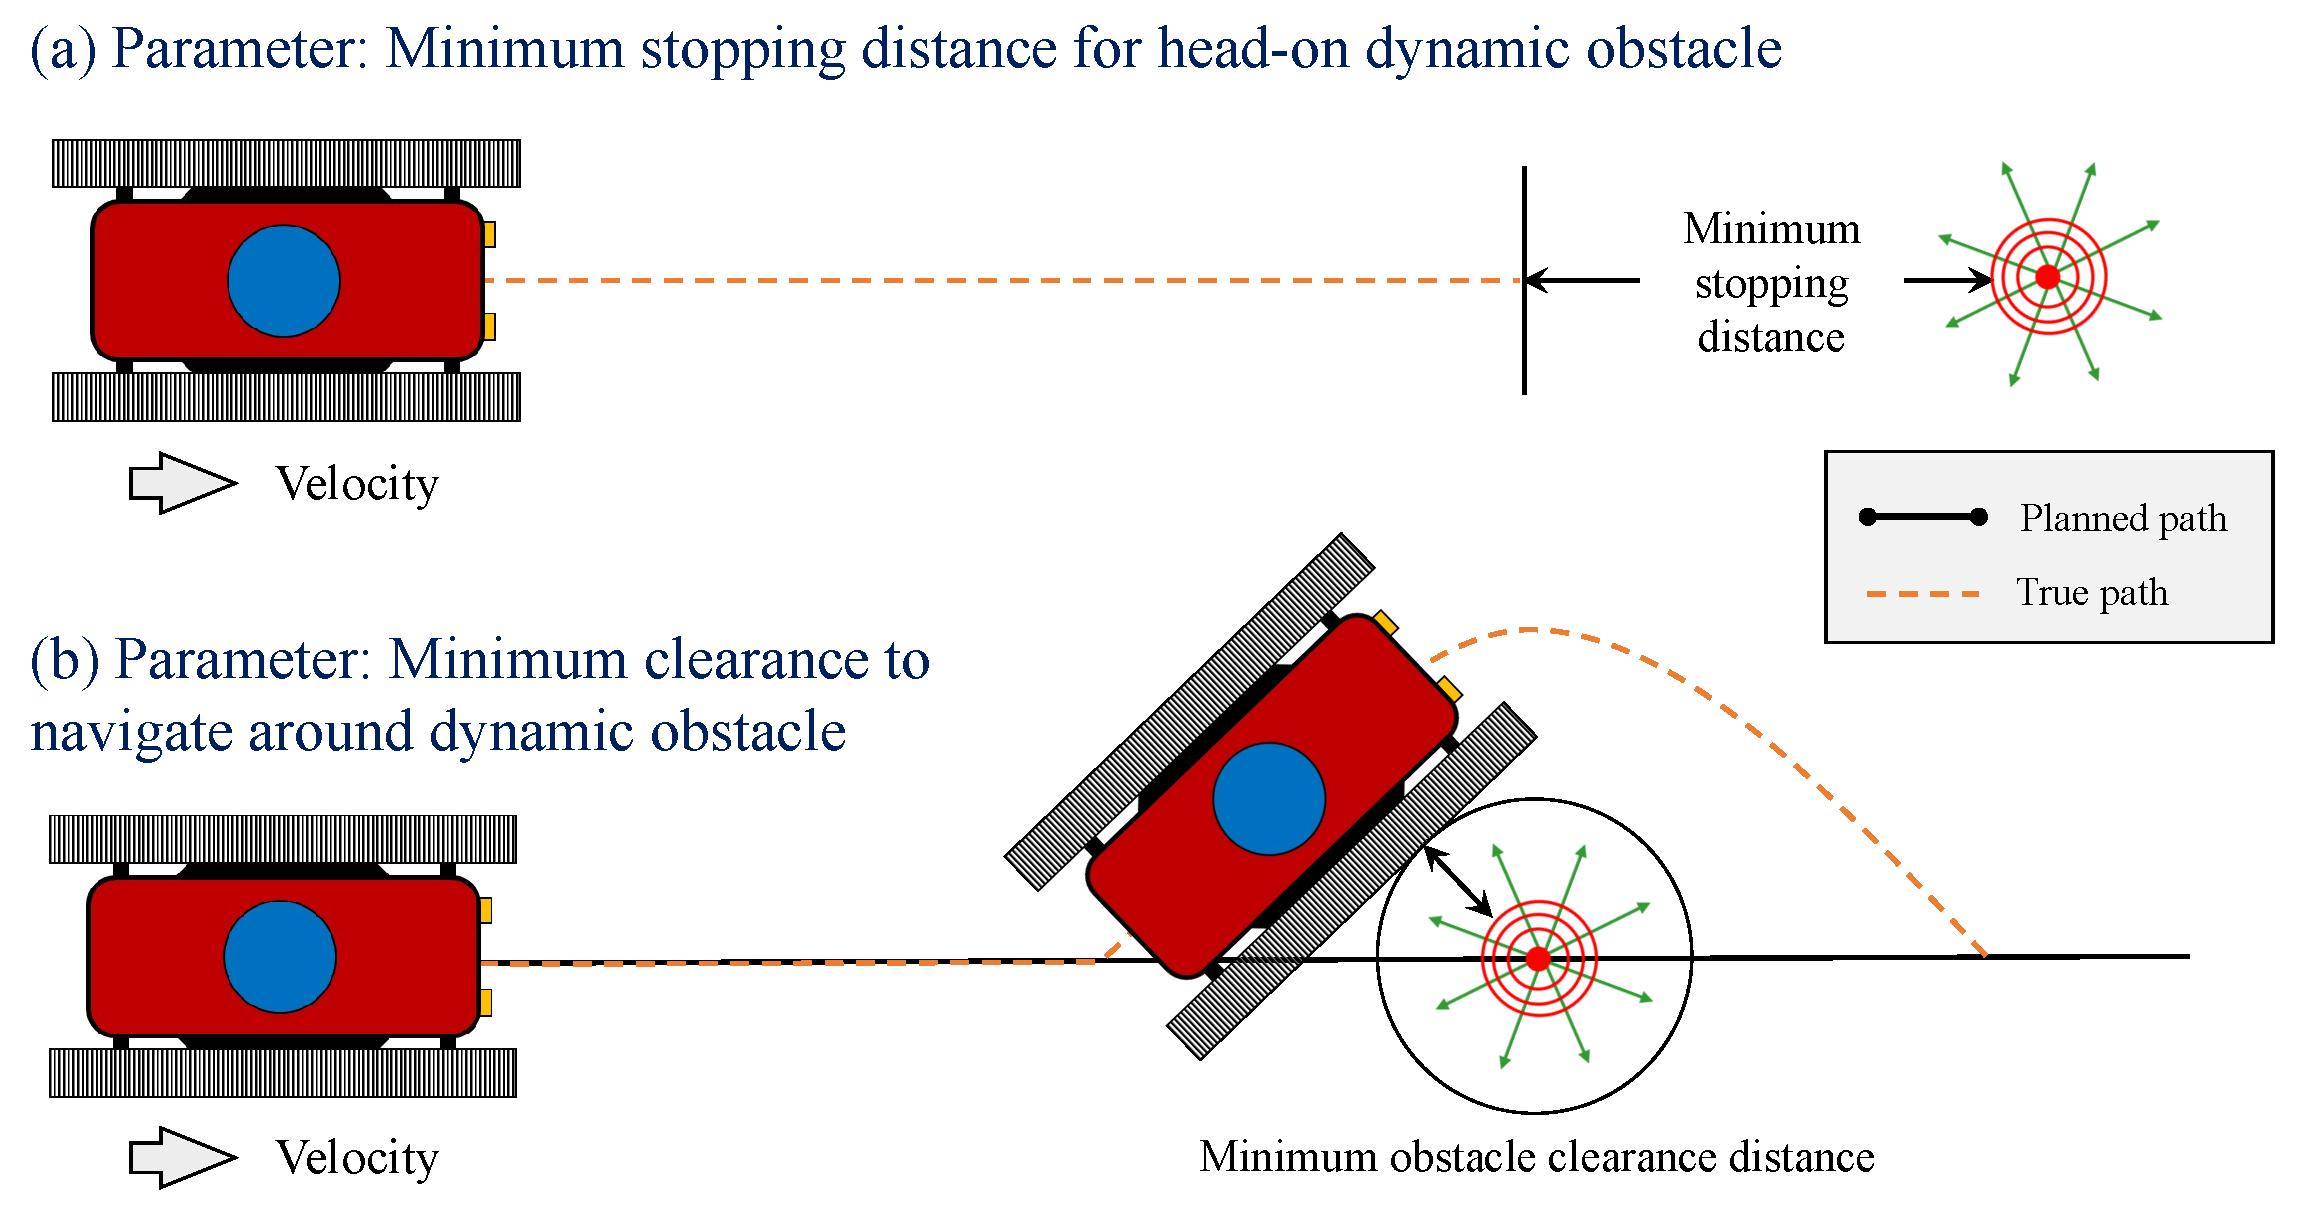
这是移动服务机器人非常重要的检测内容。
|
检测项目 |
检测内容 |
|
运行速度 |
检查机器人实际运行速度 |
|
加速度 |
检查启动及加速过程 |
|
减速度 |
检查减速控制能力 |
|
停止时间 |
测量收到停止指令后的停止时间 |
|
停止距离 |
测量停止指令发出至完全停止的距离 |
|
速度限制 |
验证安全速度限制功能 |
|
异常停止 |
验证异常情况下的停止能力 |
测试时应考虑不同运行速度、负载、地面条件以及制动状态。
特别需要验证机器人在检测到人员或障碍物后,能否在合理的安全距离内停止。
4. 碰撞及接触力检测
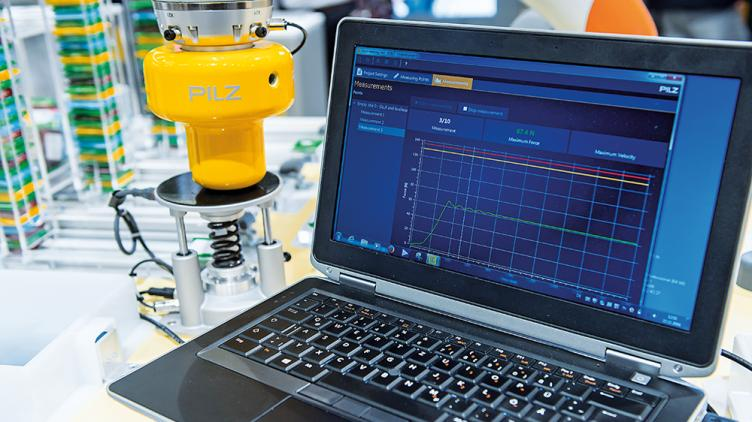
主要用于评估机器人与人体发生意外接触时产生的机械作用力。
检测内容包括:
碰撞检测功能;
碰撞响应时间;
碰撞后的停止行为;
接触力测量;
作用力控制;
不同接触位置的风险评估;
运动部件对人体的挤压风险。
对于物理辅助机器人,还应关注机械执行机构与人体接触时的作用力。
对于移动服务机器人,应重点评估机器人与人体发生意外碰撞时可能产生的伤害。
ISO 13482涉及碰撞和冲击风险,但并没有提供适用于所有机器人、所有人体部位的统一碰撞力合格限值。应结合接触部位、碰撞方式及风险评估确定测试判据。
5. 安全控制系统检测
主要验证机器人安全相关控制系统是否能够正确响应危险信号。
|
检测项目 |
具体检测内容 |
|
安全停止 |
验证安全停止功能 |
|
速度控制 |
验证安全速度限制 |
|
工作空间限制 |
验证运行区域限制功能 |
|
环境感知 |
验证障碍物检测和安全响应 |
|
稳定性控制 |
验证姿态及稳定控制 |
|
力控制 |
验证安全作用力控制 |
|
奇异点保护 |
验证相关机构异常运动防护 |
|
操作模式 |
检查模式切换及安全控制 |
|
手动控制 |
验证人工控制装置的安全性 |
这一部分是ISO 13482的重要内容。
检测时不能仅仅确认安全功能是否存在,还需要验证其在正常运行、异常运行及故障条件下是否能够按照设计要求发挥作用。
6. 自主导航及定位安全检测
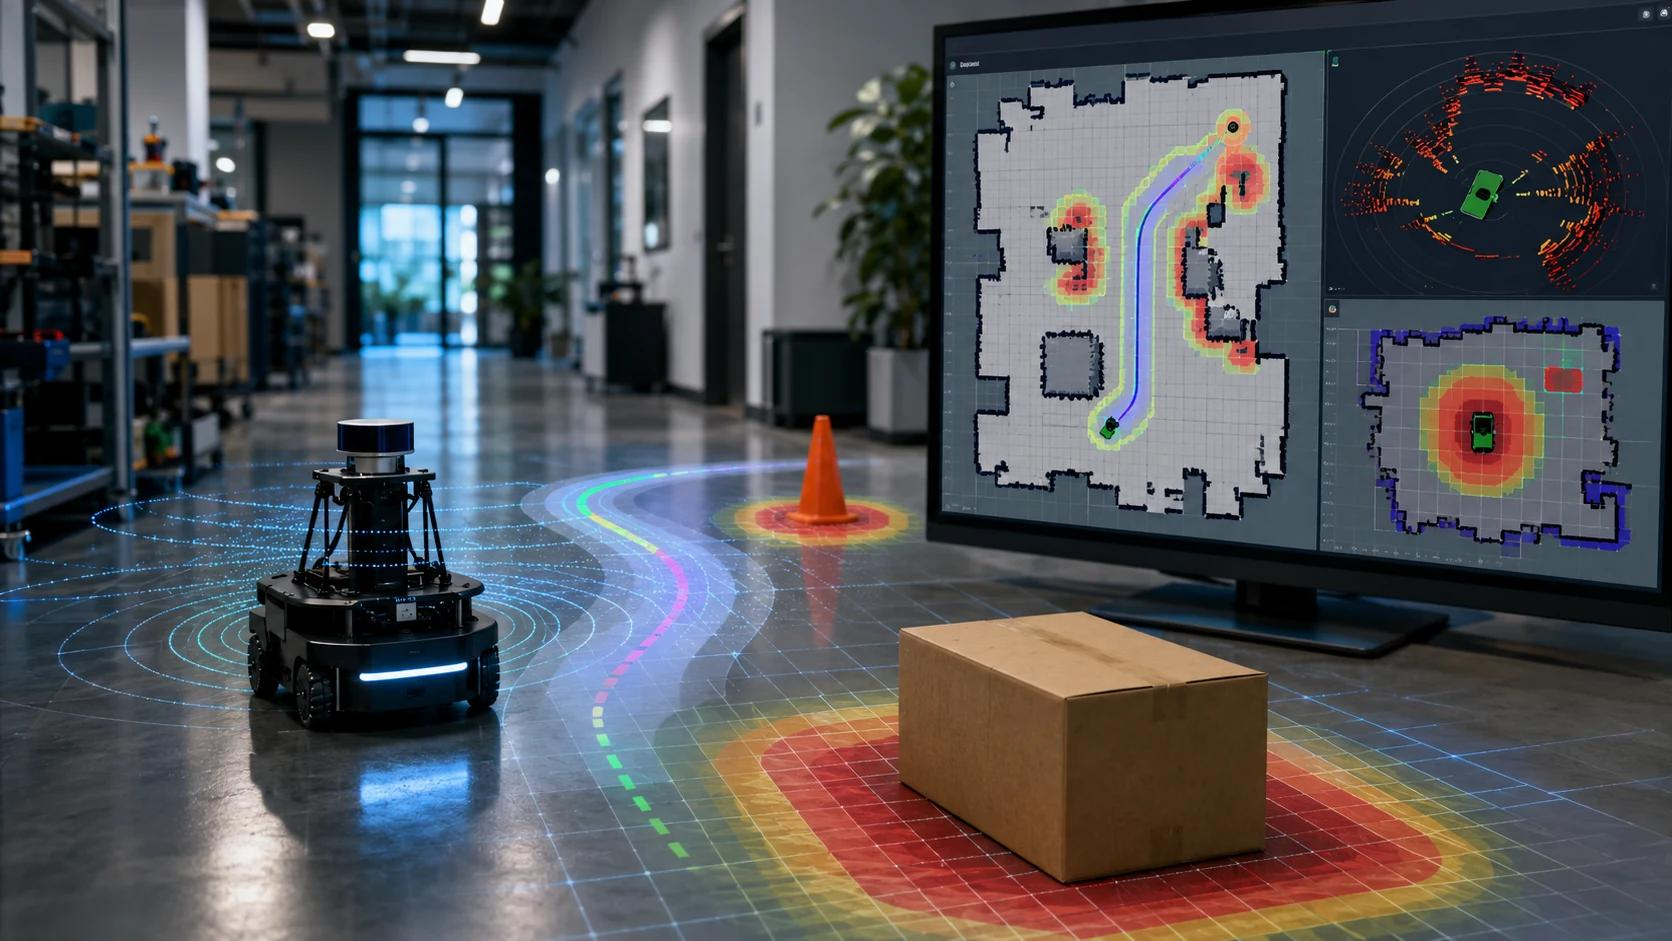
主要针对具备自主移动和导航功能的机器人。
检测项目包括:
定位准确性;
导航系统异常检测;
障碍物识别能力;
环境感知能力;
导航错误后的安全响应;
定位丢失后的运行控制;
路径规划异常处理;
人员及障碍物接近时的安全响应。
例如,当机器人因环境变化而无法准确定位时,应验证其是否能够采取适当措施,避免继续执行可能产生危险的运动指令。
7. 稳定性及倾覆安全检测
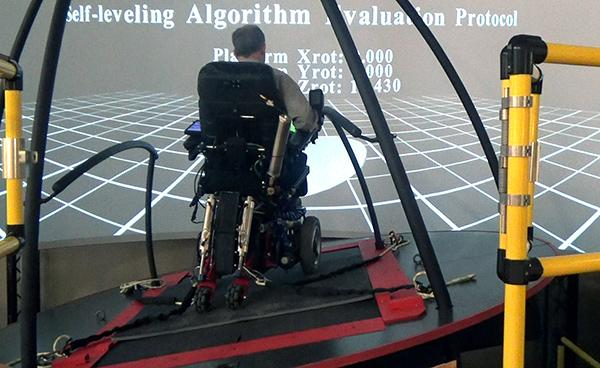
主要适用于载人机器人、辅助行走机器人及其他存在倾覆风险的设备。
检测内容包括:
静态稳定性;
动态稳定性;
坡道运行稳定性;
转弯过程稳定性;
负载变化对稳定性的影响;
重心变化;
防倾覆功能;
异常姿态下的安全控制。
对于智能轮椅和载人移动机器人,还应重点评估不同载荷、不同地面和不同运动状态下的安全性。
8. 电磁兼容及静电安全检测
主要用于验证机器人在电磁干扰和静电环境下能否保持安全运行。
|
检测项目 |
主要内容 |
|
静电放电抗扰度 |
ESD |
|
射频电磁场抗扰度 |
RS |
|
电快速瞬变脉冲群 |
EFT |
|
浪涌抗扰度 |
Surge |
|
射频传导抗扰度 |
CS |
|
电磁辐射发射 |
EMI |
|
电磁传导发射 |
Conducted Emission |
需要注意,ISO 13482对电磁干扰及静电相关危险提出安全要求,但上述具体EMC试验方法和等级通常需要结合适用的EMC标准确定,不能将整套EMC项目直接视为ISO 13482规定的统一检测清单。
9. 环境适应性及耐久性检测
主要验证机器人在预期使用环境和长期运行条件下的安全可靠性。
检测内容包括:
温度适应性;
湿度适应性;
振动及冲击;
机械部件耐久性;
结构件可靠性;
长时间连续运行;
运动机构磨损;
环境变化对安全功能的影响。
10. 人机交互及操作安全检测
主要关注机器人与使用者之间的交互过程是否安全。
检测内容包括:
用户操作界面;
启动及重新启动安全;
工作模式切换;
人工控制装置;
操作指令响应;
安全警示及状态提示;
异常情况下的人工干预能力。
对于面向老人和行动不便人员的机器人,还应充分考虑使用者的操作能力及理解能力。
Sample report 样本报告: